W skrócie: Standardowy gitterbox może pozostać w procesie, jeśli spełnia wymagania wszystkich urządzeń na trasie. Wymiar nominalny, oznaczenie EPAL ani podniesienie wózkiem nie potwierdzają zgodności. Gdy planujesz magazyn zautomatyzowany, oceń wykonanie, stan i załadunek pojemnika na podstawie dokumentacji, pomiarów oraz prób. Wynik pozwoli pozostawić standard, wydzielić kwalifikowaną pulę, dostosować sposób podjęcia i podparcia albo zaprojektować wersję pod konkretną instalację. Ocena musi objąć również powrót pustych nośników.
Innehållsförteckning
Magazyn zautomatyzowany: jakie wyposażenie współpracuje z nośnikiem ładunku?
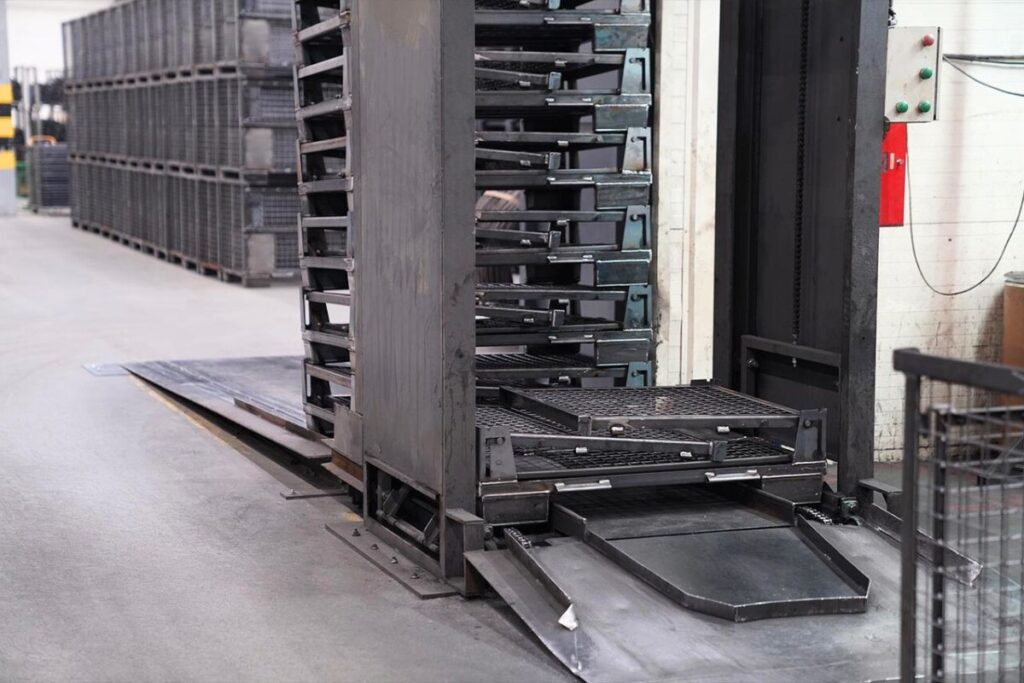
Z nośnikiem współpracują układnice, przenośniki, wózki Pallet Shuttle, roboty AGV/AMR oraz stanowiska kontroli i identyfikacji. Prześledź drogę pojemnika od wejścia, przez transport i punkt przekazania, aż do miejsca składowania. Na każdym odcinku inne urządzenie może podejmować, podpierać lub kontrolować jednostkę.
Wymagania wobec nośnika wynikają przede wszystkim z kontaktu z wyposażeniem. Poszczególne urządzenia pełnią na trasie różne funkcje:
- Układnica przenosi jednostkę między punktem przekazania a regałem; wymaga zgodnego podjęcia oraz podparcia podczas transportu i odkładania.
- Przenośniki rolkowe i łańcuchowe podpierają spód pojemnika; znaczenie mają rzeczywiste powierzchnie kontaktu i przejazd przez miejsca przekazania między urządzeniami.
- Pallet Shuttle, czyli wózek poruszający się wewnątrz kanałów regałowych, wymaga odpowiedniej przestrzeni wjazdu, podnoszenia i podparcia.
- Roboty AGV/AMR, czyli pojazdy transportowe bez operatora na pokładzie, podejmują nośnik widłami lub innym podnośnikiem; wymagają sprawdzenia geometrii, pozycjonowania i stabilności.
- Stanowiska kontroli i identyfikacji sprawdzają wybrane cechy jednostki, na przykład jej kontur, masę lub oznaczenie, zależnie od wyposażenia.
Urządzenia mechaniczne trzeba odróżnić od oprogramowania. WMS, czyli system zarządzania magazynem, zarządza informacją i zadaniami, ale nie potwierdza fizycznej zgodności pojemnika. Zależnie od architektury wykonanie operacji koordynuje WCS, czyli system sterowania automatyką, oraz system zarządzania flotą robotów.
Automatyzacja może obejmować całą trasę albo tylko wybrane operacje. Przy doborze gitterboxa liczą się wymagania urządzeń na jego rzeczywistej drodze, także w punktach styku z obsługą ręczną.
Co to jest gitterbox i jakie ma wymiary?
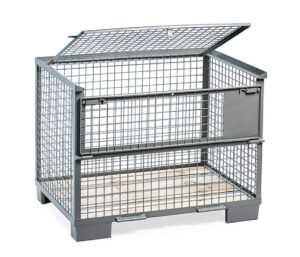
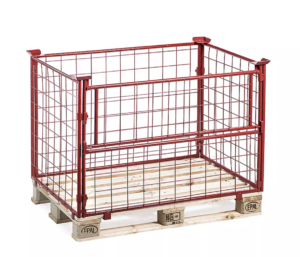
Gitterbox to metalowy pojemnik transportowo-magazynowy o konstrukcji siatkowej, przeznaczony do wielokrotnego użytku. Nasz standardowy model ma wymiary zewnętrzne 1240 × 835 × 970 mm, a wewnętrzne 1200 × 800 × 800 mm.
Te dane dotyczą wskazanego modelu, a nie wszystkich wykonań. Gitterboxy w naszej ofercie różnią się między innymi wysokością, wyposażeniem i rozwiązaniem podłogi.
Sam pojemnik jest nośnikiem. Jednostka ładunkowa obejmuje również towar, zabezpieczenia, dodatkowe wyposażenie i ewentualny adapter, czyli element dopasowujący nośnik do urządzenia. To jej całkowity kontur i masę należy porównać z wymaganiami instalacji.
Gitterbox w AS/RS, Pallet Shuttle i na przenośnikach — co trzeba sprawdzić?
Sprawdź przede wszystkim podjęcie, powierzchnie podparcia, kontur i zachowanie podstawy pod obciążeniem. Pojemnik może przejść kontrolę wejściową, a następnie nie uzyskać prawidłowego podparcia na przenośniku lub w regale. Dlatego dopuszczenie musi obejmować całą trasę.
Płaska podłoga wewnątrz gitterboxa nie oznacza płaskiego, ciągłego spodu. To rozróżnienie ma znaczenie przy przejściu z obsługi wózkiem na transport rolkowy.
AS/RS oznacza system automatycznego odkładania i pobierania jednostek ładunkowych. Dla gitterboxa trzeba dobrać właściwą klasę gabarytową i obciążeniową, zwykle paletową. Nie należy utożsamiać go z małym pojemnikiem do systemu miniload, obsługującego zazwyczaj mniejsze jednostki i kartony.
| Urządzenie | Co sprawdzić | Ryzyko niezgodności | Potrzebna dokumentacja |
|---|---|---|---|
| Układnica i paletowy AS/RS | Kierunek podjęcia, otwory, podparcie na urządzeniu i w regale, kontur oraz ugięcie podstawy | Poprawne pobranie na wejściu, ale nieprawidłowe odłożenie lub kolizja przy wycofaniu mechanizmu | Rysunki wejścia, mechanizmu pobierającego i miejsca składowania; specyfikacja obciążeń |
| Przenośnik rolkowy | Długość powierzchni podparcia, rozstaw i średnicę rolek, przejazd stóp przez szczeliny i transfery | Utrata stabilnego podparcia, zakleszczenie stopy, nadmierny nacisk miejscowy | Rysunek przenośnika i transferów, wymagania dotyczące spodu nośnika |
| Przenośnik łańcuchowy | Rozstaw torów, szerokość i długość kontaktu, pozycjonowanie oraz przejścia rolki–łańcuchy | Stopy poza torami nośnymi lub kolizja podczas przekazania | Układ torów nośnych, rysunki transferów i wymagania pozycjonowania |
| Pallet Shuttle | Szyny, podpory, przestrzeń wjazdu i podnoszenia, niepodpartą rozpiętość podstawy oraz jej ugięcie | Brak miejsca dla wózka, niewłaściwe podparcie lub niestabilne odkładanie | Rysunki wózka, kanału, podpór i punktu przekazania; dopuszczalne obciążenia i ugięcia |
Pallet Shuttle występuje w rozwiązaniach półautomatycznych i automatycznych. Sama nazwa systemu nie określa wymagań wobec podstawy pojemnika. Kryteria trzeba odczytać z dokumentacji urządzeń i specyfikacji integratora, czyli zespołu łączącego urządzenia w działającą instalację.
Spód, nóżki i powierzchnie podparcia
Porównuj miejsca rzeczywistego kontaktu, nie tylko długość i szerokość pojemnika. Dwa gitterboxy o jednakowym gabarycie mogą mieć inaczej ukształtowane stopy, poprzeczki i powierzchnie nośne. Sprawdź również płaskość tych powierzchni oraz ich wzajemne położenie.
Na rolkach liczy się relacja długości podparcia do rozstawu i średnicy rolek. Trzeba też ocenić przejazd stóp przez szczeliny, ograniczniki i zmiany kierunku. Nie ma jednego rozstawu rolek właściwego dla wszystkich gitterboxów.
Na przenośniku łańcuchowym porównaj powierzchnie kontaktu z rozstawem torów nośnych. W Shuttle i regale sprawdź, które elementy podstawy przenoszą obciążenie oraz jaka część pozostaje niepodparta.
Przykładowo, poprawne podjęcie widłami nie rozstrzyga, czy stopa przejedzie przez szczelinę transferu. W ocenie projektowej trzeba zestawić rysunek spodu z rysunkiem tego przejścia, a następnie sprawdzić ruch w uzgodnionej próbie. Sam pomiar gabarytu nie ujawni takiej kolizji.
Wymiary, tolerancje i masa całkowita jednostki
Miejsce opisane jako „1200 × 800 mm” nie potwierdza, że zmieści się w nim standardowy gitterbox. Zewnętrzna podstawa naszego modelu ma 1240 × 835 mm. Jest więc większa odpowiednio o 40 i 35 mm, ale ta różnica nie wyznacza wymaganych luzów instalacyjnych.
Masa całkowita jednostki = masa pojemnika + masa towaru + masa wyposażenia i zabezpieczeń + masa adaptera
Według danych produktowych nasz wariant EPAL waży 70 kg. EPAL to oznaczenie systemu wymiany nośników, nie potwierdzenie zgodności z dowolną automatyką. Do obliczeń dla innego wykonania przyjmij jego właściwą masę, zamiast stosować jedną wartość dla całej floty.
Nośność pojemnika i dopuszczalne obciążenie urządzenia to dwa różne parametry. Robot lub układnica przenosi całą jednostkę, a dopuszczalny udźwig zależy również od środka ciężkości. Dopuszczalne obciążenie pojemnika trzeba natomiast oceniać dla określonego rozkładu towaru i sposobu podparcia.
Od integratora potrzebujesz danych dotyczących geometrii, obciążeń i ruchu. Zakres powinien obejmować:
- dopuszczalny kontur i luzy na całej trasie oraz tolerancje wymiarów i bazy, czyli punkty odniesienia dla pomiarów;
- wymagania dotyczące płaskości i wspólnego poziomu powierzchni podparcia;
- dopuszczalne ugięcia pod obciążeniem;
- limit masy całkowitej i warunki dotyczące środka ciężkości;
- charakterystyki udźwigu oraz parametry ruchu urządzeń.
Gitterbox a AGV/AMR — podjęcie, prześwit i stabilność
Prześwit wystarczający dla wideł nie potwierdza, że pod pojemnik wjedzie cały AMR. Najpierw ustal mechaniczny sposób podjęcia. Dopiero potem porównuj przestrzeń wjazdu, podnośnik i powierzchnie kontaktu.
AGV to pojazd bez kierowcy, poruszający się według zaprojektowanego sposobu prowadzenia i sterowania. Może korzystać z różnych technologii nawigacji, niekoniecznie fizycznej linii. AMR to autonomiczny robot mobilny, który wykorzystuje lokalizację i planowanie ruchu do wykonywania zadań.
Sposób nawigacji nie określa zgodności z gitterboxem. Zarówno AGV, jak i AMR trzeba ocenić przez pryzmat konkretnego mechanizmu podjęcia.
Robot z widłami — sprawdź cały tor wjazdu
Operator wózka potrafi skorygować ustawienie przed podjęciem pojemnika. Automat pracuje w określonym zakresie odchyleń i wymaga przewidywalnego położenia otworów. To, że pojemnik obsługuje wózek sterowany przez operatora, nie dowodzi zgodności z robotem.
Porównaj parametry podjęcia z dokumentacją konkretnego urządzenia. Ocena powinna objąć nie tylko same widły, lecz także cały ruch i jego potwierdzenie:
- Geometria i orientacja: wysokość, szerokość i rozstaw wideł, kierunek podjęcia oraz dopuszczalna orientacja pojemnika.
- Tor wjazdu i podparcie: pełny tor wjazdu, łącznie z możliwymi kolizjami z podstawą, głębokość wsunięcia wideł i powierzchnie przenoszenia obciążenia.
- Ruch i pozycjonowanie: podnoszenie, wycofanie i odkładanie oraz tolerancja ustawienia pojemnika na stanowisku.
- Udźwig: charakterystyka dla masy całkowitej i środka ciężkości.
- Wykrywanie: rozpoznawanie otworów oraz potwierdzenie prawidłowego podjęcia.
Widoczny z boku otwór to tylko fragment oceny. Próba musi objąć cały ruch, również wycofanie wideł po odłożeniu jednostki na docelowych podporach.
AMR podjeżdający pod pojemnik — kiedy rozważyć adapter?
Jeśli korpus robota koliduje ze stopami lub poprzeczkami, sam większy otwór wjazdowy nie rozwiąże problemu. Sprawdź cały korytarz ruchu pod pojemnikiem. Uwzględnij wysokość robota przed podniesieniem, skok podnośnika i ugięcie załadowanej podstawy.
- Wjazd pod pojemnik wymaga weryfikacji obrysu robota na całej drodze oraz położenia stóp, poprzeczek i podłogi. Zmiana podstawy lub stanowiska wymaga ponownej oceny pozostałych urządzeń.
- Przy podnoszeniu sprawdź wysokość robota przed podniesieniem, skok i dostępną przestrzeń. Adapter zwykle zwiększa wysokość całej jednostki.
- Przenoszenie obciążenia zależy od powierzchni kontaktu podnośnika, miejscowych nacisków i ugięcia podstawy. Dodatkowa rama zmienia sposób podparcia i masę.
- Stabilitet trzeba ocenić z uwzględnieniem środka ciężkości, przyspieszania, hamowania, skrętu i odkładania. Każda zmiana wymaga potwierdzenia w uzgodnionych próbach.
- Obieg adaptera obejmuje powrót pustych adapterów, ich identyfikację i dostępność na stanowiskach. Powstaje dodatkowy obieg oraz obowiązek kontroli wyposażenia.
Adapter, zmiana podstawy albo stanowisko pośrednie to warianty do porównania, nie gotowa recepta. Adapter dodaje masę, zwykle podnosi jednostkę i zmienia jej środek ciężkości. Płozy, rama ani metalowa podłoga nie są uniwersalnym sposobem uzyskania zgodności.
Kontrola konturu, identyfikacja i utrzymanie floty pojemników
Kontrola musi rozróżniać błędy geometrii, identyfikacji, masy i pozycjonowania. Odrzut na wejściu nie zawsze oznacza zły gabaryt. Najpierw ustal kategorię błędu, zamiast automatycznie wyłączać cały typ pojemnika.
Używane gitterboxy od różnych dostawców mogą wejść do automatyki, jeśli przejdą kwalifikację, czyli udokumentowane sprawdzenie zgodności z konkretną instalacją. Nie przesądza o tym wiek ani nazwa modelu. Nowe pojemniki również trzeba sprawdzić względem wymagań urządzeń.
Przyczyny mechaniczne obejmują odkształcone stopy, naroża, ramę lub ściany, a także wystający towar, przegrody albo zabezpieczenia. Powodem odrzutu mogą być również niedomknięte drzwi, klapa lub pokrywa, uszkodzona albo przemieszczona podłoga, akcesoria poza zatwierdzonym konturem oraz nieprawidłowe powierzchnie podparcia.
Przyczyny informacyjno-procesowe to brak odczytu identyfikatora lub nieaktualne etykiety, wariant konstrukcji inny niż zadeklarowany w systemie oraz przekroczona masa albo błąd ważenia. Należą do nich także niewłaściwe ustawienie na wejściu, brak potwierdzenia podjęcia i niezgodność danych o jednostce i jej zawartości.
Zakres wykrywanych niezgodności zależy od wyposażenia stanowiska. Kontrola wysokości i szerokości nie potwierdza geometrii spodu ani bezpiecznego podparcia. Jeżeli te cechy są istotne, procedura musi przewidywać ich osobne sprawdzenie.
Mieszana flota — kwalifikacja zamiast oceny po wieku
Nie musisz wymieniać całej floty, jeśli zgodna jest jej część. Możesz wydzielić kwalifikowaną pulę, pod warunkiem skutecznego oznakowania i rozdzielenia obiegów. Przypadkowy powrót niezakwalifikowanego pojemnika do automatyki podważa takie rozwiązanie.
Kwalifikacja mieszanej floty obejmuje pięć kroków. Pozwalają one powiązać dopuszczenie z konkretnymi egzemplarzami:
- Podziel flotę według konstrukcji podstawy, gabarytu, wyposażenia i stanu.
- Wybierz reprezentatywne egzemplarze, uwzględniając różne partie, dostawców i stopień zużycia.
- Wykonaj pomiary oraz uzgodnione testy pustych i załadowanych nośników.
- Oznacz dopuszczoną pulę i powiąż status z konkretnymi egzemplarzami.
- Zorganizuj oddzielne obiegi, kontrole oraz procedurę wyłączenia pojemnika.
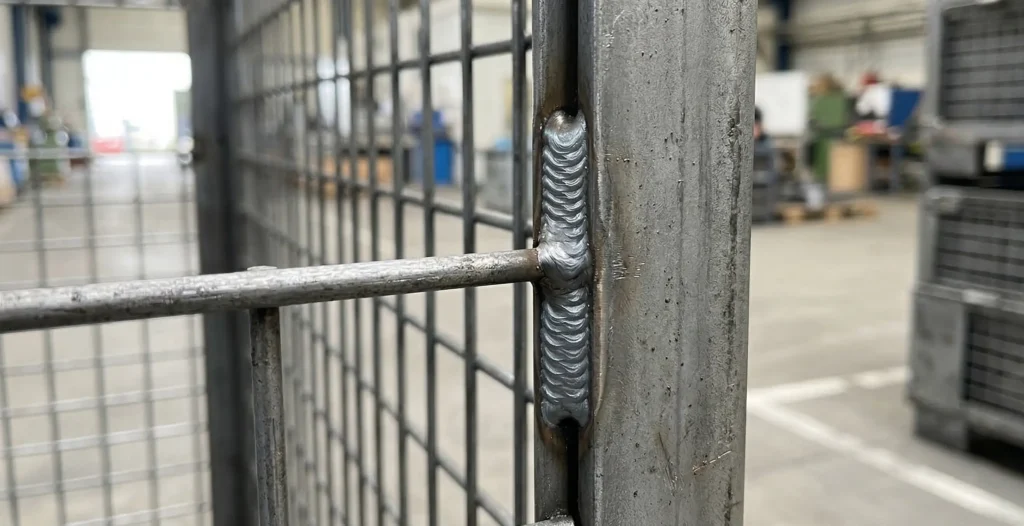
Przegląd powinien obejmować ramę, stopy, podpory, spawy i odkształcenia, a także podłogę oraz jej mocowanie. Sprawdź drzwi, klapy, zawiasy i zamknięcia, Tillbehör i zabezpieczenia ładunku, czytelność oraz mocowanie oznaczeń, a także zgodność z zatwierdzoną wersją konstrukcji.
Kryteria dopuszczenia i wyłączenia uzgodnij z producentem oraz integratorem. Częstotliwość kontroli powinna wynikać z użytkowania i środowiska pracy. Dodatkową kontrolę przewidź po kolizji lub nieprawidłowym odłożeniu.
Kody i RFID — oddziel tożsamość pojemnika od zawartości
Konkretny nośnik powinien być rozpoznawalny niezależnie od aktualnego ładunku. Stały identyfikator można powiązać z wersją konstrukcji, statusem dopuszczenia, lokalizacją i historią kontroli. Zmiana zawartości aktualizuje powiązanie z towarem, a nie tożsamość pojemnika.
Dopiero po ustaleniu, jakie dane przypisujesz do nośnika i ładunku, dobierz technologię odczytu. Osobno sprawdź jej działanie dla pustego i załadowanego pojemnika.
| Obszar weryfikacji | Kody optyczne | RFID — identyfikacja radiowa |
|---|---|---|
| Dobór rozwiązania | Zgodność formatu kodu i danych z czytnikami | Dobór znacznika i montażu do metalowej konstrukcji |
| Umieszczenie oznaczenia | Miejsce oznaczenia, orientacja i pole widzenia czytnika | Montaż znacznika oraz odporność mocowania na warunki procesu |
| Warunki odczytu | Odległość odczytu oraz potrzebna liczba oznaczeń | Odczyt pustego oraz załadowanego pojemnika |
| Działanie w procesie | Skuteczność odczytu w ruchu, po zabrudzeniu i myciu | Działanie w sąsiedztwie innych nośników |
| Niepożądane odczyty i nieaktualne oznaczenia | Sposób usuwania nieaktualnych etykiet | Ograniczenie niepożądanych odczytów sąsiednich jednostek |
Na niektórych naszych modelach jest tabliczka znamionowa oraz pusta tabliczka na informacje o ładunku. Kompletny system identyfikacji wymaga osobnego doboru do instalacji. Kod ani RFID nie zastępują kontroli mechanicznej pojemnika.
Jak przygotować specyfikację i zakwalifikować gitterbox do automatyki?
Do oceny i wyceny potrzebna jest specyfikacja całej trasy, nie samo hasło „pojemnik pod AMR”. Powinna obejmować również punkty przekazania i powrót pustych nośników. Taki zestaw pozwala wskazać, czy problem dotyczy pojemnika, urządzenia czy organizacji procesu.
Kwalifikację przeprowadź etapami. Każdemu z nich przypisz konkretny wynik:
- Inwentaryzacja. Wynik: mapa konstrukcji i stanów floty oraz reprezentatywny zestaw egzemplarzy.
- Specyfikacja wymagań. Wynik: uzgodnione warunki wszystkich urządzeń i kryteria odrzutu.
- Pomiary i ocena. Wynik: lista zgodności, rozbieżności oraz potrzebnych zmian.
- Wybór wzorca lub wykonanie prototypu. Wynik: jednoznacznie oznaczona wersja do prób.
- Test pełnej trasy. Wynik: protokół z odchyleniami, przyczynami interwencji i oceną spełnienia kryteriów.
- Seria testowa. Wynik: ocena zmienności wykonania i działania większej liczby pojemników w procesie.
- Dopuszczenie i utrzymanie. Wynik: oznaczona pula, plan kontroli oraz zasady wyłączeń i zatwierdzania zmian.
Próby obejmują pusty nośnik oraz uzgodnione maksymalne i niekorzystne obciążenia. Sprawdza się podjęcie, transfery, zmiany kierunku, odkładanie, identyfikację i obieg pustych pojemników. W protokole rozdzielaj błędy mechaniczne, odczytu i pozycjonowania.
Próby dynamiczne i bezpieczeństwa prowadzi się według procedury integratora, pod nadzorem odpowiedzialnych osób. Nie należy zastępować ich samodzielnymi eksperymentami na pracującej instalacji.
Co otrzymać od integratora przed wyceną?
Poproś o jeden uzgodniony pakiet wymagań. Brakujące prześwity, tolerancje lub wartości obciążeń powinien uzupełnić integrator, a nie producent przez założenie. Poniższy zakres możesz przekazać bezpośrednio zespołowi projektowemu.
- Proces. Pakiet powinien zawierać schemat pełnej trasy i listę urządzeń, punkty przekazania, kierunki transportu i podjęcia, obieg pustych pojemników oraz stanowiska ręczne i kontrolne.
- Geometria. Potrzebne są rysunki lub modele podjęcia i odkładania, kontur pustej oraz załadowanej jednostki, prześwity, powierzchnie podparcia i przestrzenie wolne od przeszkód. Należy określić również bazy pomiarowe, orientację i tolerancje, a także dopuszczalne ugięcia, luzy i odchylenia pozycjonowania.
- Obciążenia. Specyfikacja powinna określać masę towaru oraz całej jednostki, rozkład obciążenia, obciążenia skupione i niesymetryczne oraz położenie środka ciężkości. Potrzebne są także sposób podparcia na każdym urządzeniu, przyspieszenia, hamowanie, skręty i ewentualne wymagania sztaplowania, czyli ustawiania pojemników jeden na drugim.
- Środowisko. Opisz temperaturę, wilgotność i kondensację, mycie oraz kontakt z chemią procesową, pracę na zewnątrz i intensywność użytkowania. Uwzględnij wymagania dotyczące powłoki, podłogi i czystości.
- Identyfikacja. Ustal strukturę identyfikatora i wymagane dane, typ czytników, kierunki i odległości odczytu oraz miejsca oznaczeń. Pakiet powinien obejmować także procedurę braku lub błędnego odczytu.
- Odbiór. Uzgodnij kryteria akceptacji wzorca, prototypu i serii, zakres prób oraz wymaganą dokumentację, plan kontroli i zasady zatwierdzania zmian. Określ wielkość floty oraz plan dostaw, a także podział odpowiedzialności za testy i końcowe dopuszczenie.
Wymagania środowiskowe muszą wynikać z konkretnego zastosowania. Metalowa podłoga nie gwarantuje zgodności z automatyką, a rodzaj powłoki nie potwierdza odporności na każdą substancję chemiczną.
Ile trwają prototyp, próby i seria testowa?
Oddziel termin produkcji od czasu potrzebnego na projekt, prototyp, testy i poprawki. Produkcja po zatwierdzeniu wzoru jest tylko jednym etapem. Cały harmonogram zależy również od dostępności urządzeń do prób i przebiegu kwalifikacji.
- Standardowe produkty: deklarowany termin wynosi do 2 tygodni. Aktualną dostępność modelu i termin konkretnego zamówienia trzeba uzgodnić.
- Projekt i prototyp: nie mają osobnego, stałego terminu opracowania oraz kwalifikacji. Uzgodnienia wymagają zakres projektu, wykonanie prototypu, pomiary i możliwe poprawki.
- Próby na instalacji: wymagają indywidualnego harmonogramu. Trzeba ustalić dostęp do urządzeń, obciążenia testowe, nadzór i kryteria odbioru.
- Produkcja indywidualna: termin wynosi 2–3 tygodnie od zatwierdzenia wzoru. Do uzgodnienia pozostają aktualny termin, zakres serii i warunki uruchomienia produkcji.
- Seria testowa: w naszej ofercie dostępna jest od 30 sztuk. Liczbę potrzebną do oceny procesu i sposób kontroli serii ustala się osobno.
30 sztuk to warunek handlowo-produkcyjny, a nie normatywna liczebność próby. Zakres kwalifikacji ustala się osobno. Termin 2–3 tygodni nie oznacza czasu całego wdrożenia, a aktualne warunki potwierdzamy dla konkretnego zamówienia.
Kiedy wystarczy gitterbox EPAL, a kiedy potrzebna jest wersja pod instalację?
Pozostaw standard, jeśli dokumentacja, pomiary i próby potwierdzą zgodność całej trasy. Wersję indywidualną rozważ, gdy standardowa konstrukcja nie spełnia wymagań podjęcia, podparcia, obciążeń lub środowiska. W mieszanej flocie wystarczające może być wydzielenie zgodnych egzemplarzy.
| Decyzja | Warunki | Ograniczenia |
|---|---|---|
| Pozostawić standardowy nośnik | Zgodna geometria, podparcie i obciążenia; zaliczone testy pełnej trasy | Trzeba utrzymywać stan techniczny i kontrolować zgodność kolejnych egzemplarzy |
| Wydzielić kwalifikowaną pulę | Wymagania spełnia część floty; możliwa jest trwała identyfikacja dopuszczenia | Organizacja musi zapobiegać mieszaniu obiegów |
| Dostosować interfejs adapterem lub rozwiązaniem stanowiskowym | Niezgodność dotyczy określonego miejsca; dodatkowa masa i wysokość są akceptowalne | Potrzebne są ponowne testy, ocena stabilności i obsługa dodatkowego obiegu |
| Zaprojektować wersję pod instalację | Standardowa podstawa jest niezgodna albo występują szczególne obciążenia lub warunki środowiskowe | Projekt wymaga prototypu, kwalifikacji oraz kontroli wersji i zmian |
Punktem wyjścia do porównania może być gitterbox EPAL på erbjudande. Oznaczenie EPAL nie zastępuje kwalifikacji konkretnej instalacji. Jeżeli zmieniasz konstrukcję, trzeba sprawdzić wpływ modyfikacji na status oznakowania.
Jak wspieramy opracowanie wersji i późniejsze domówienia?
Jeśli standard nie spełnia wymagań, zaczynamy od uzgodnionej specyfikacji i geometrii. W DAJANO działamy od 1993 roku i mamy własne biuro projektowe. Projektujemy skräddarsydda containrar na podstawie rysunku, modelu lub wzoru.
Do pomiarów 3D używamy ramienia pomiarowego FARO, które wykrywa nawet niewielkie odchyłki wymiarów. Elementy wykonujemy przez cięcie laserowe, gięcie CNC, czyli sterowane komputerowo, oraz spawanie robotyczne.
Pomiar jednego egzemplarza nie opisuje jednak zmienności całej floty. Technologia produkcji nie gwarantuje sama w sobie określonej dokładności, a pomiar w naszym zakładzie nie zastępuje testów na urządzeniu.
Późniejsze domówienia trzeba odnieść do zatwierdzonej wersji. Potrzebna do tego dokumentacja obejmuje:
- archiwalne rysunki i modele z jednoznacznym numerem wersji oraz uzgodnioną specyfikację materiałów, wyposażenia i powłoki;
- listę cech kontrolnych, tolerancji oraz metod pomiaru;
- protokoły zatwierdzenia wzorca i prób;
- rejestr zmian konstrukcyjnych, materiałowych i technologicznych;
- zasady ponownego odbioru po zmianach.
Takie dokumenty pozwalają porównać kolejne zamówienie z zatwierdzonym wykonaniem. Zakres potwierdzanych parametrów i kontroli uzgadniamy dla danej wersji.
Wdrażasz AGV, AMR albo automatyczny magazyn? Prześlij specyfikację nośnika od integratora lub rysunek, a sprawdzimy, czy wystarczy nasz gitterbox EPAL, czy zaprojektujemy wersję dopasowaną do instalacji.
Możemy przygotować serię testową od 30 sztuk. Zadzwoń: +48 606 492 304 lub napisz: box@dajano.pl.
Najczęściej zadawane pytania o gitterboxy w magazynie zautomatyzowanym
Przy doborze nośnika trzeba rozdzielić ogólną funkcję urządzenia od potwierdzonej zgodności konkretnego pojemnika. Poniższe odpowiedzi porządkują podstawowe pojęcia, ale nie zastępują dokumentacji instalacji ani prób.
Co to jest magazyn zautomatyzowany?
Magazyn zautomatyzowany wykorzystuje urządzenia i systemy informatyczne do wykonywania wybranych operacji z ograniczonym udziałem operatora. Może automatyzować transport, odkładanie, pobieranie lub identyfikację towaru. Nie musi obejmować automatyzacją całego procesu ani działać bez udziału ludzi.
Jakie wyposażenie można zastosować w magazynie zautomatyzowanym?
Można zastosować układnice, przenośniki, Pallet Shuttle, roboty AGV/AMR oraz stanowiska kontroli i identyfikacji. Informacją magazynową i zadaniami zarządza WMS, a wykonanie operacji mogą koordynować dodatkowe systemy sterowania. Nośnik trzeba sprawdzić względem każdego urządzenia na jego trasie.
Jakie są systemy automatycznego składowania?
Do rozwiązań automatycznego składowania należą między innymi paletowe AS/RS z układnicami oraz odpowiednio zaprojektowane systemy Pallet Shuttle. Nie każdy Pallet Shuttle jest w pełni automatyczny. Systemy miniload zwykle obsługują mniejsze jednostki, takie jak pojemniki i kartony. Dla gitterboxa trzeba dobrać właściwą klasę gabarytową, obciążeniową i sposób podparcia.
Co to jest gitterbox i jakie ma wymiary?
Gitterbox to metalowy pojemnik transportowo-magazynowy o konstrukcji siatkowej, przeznaczony do wielokrotnego użytku. Nasz standardowy model ma wymiary zewnętrzne 1240 × 835 × 970 mm i wewnętrzne 1200 × 800 × 800 mm. Inne wykonania mogą mieć odmienne wymiary oraz wyposażenie.
Kto jest producentem gitterboxów?
W DAJANO produkujemy gitterboxy i pojemniki metalowe w Opatówku, a działamy od 1993 roku. W naszej ofercie są modele standardowe, model EPAL oraz wykonania na zamówienie. Dobór nośnika do automatyki wymaga porównania jego konstrukcji ze specyfikacją instalacji oraz potwierdzenia zgodności pomiarami i próbami.
Hur användbar var artikeln?
Klicka på en stjärna för att betygsätta!
Genomsnittligt betyg 0 / 5. Antal röster: 0
Inga röster än så länge! Bli först med att betygsätta denna artikel.
 Polski
 English (UK)
 Français
 Čeština
 Svenska